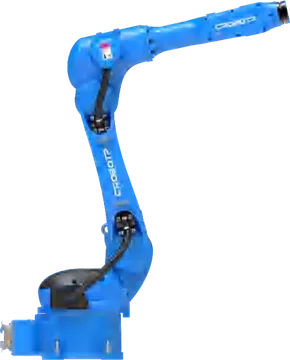
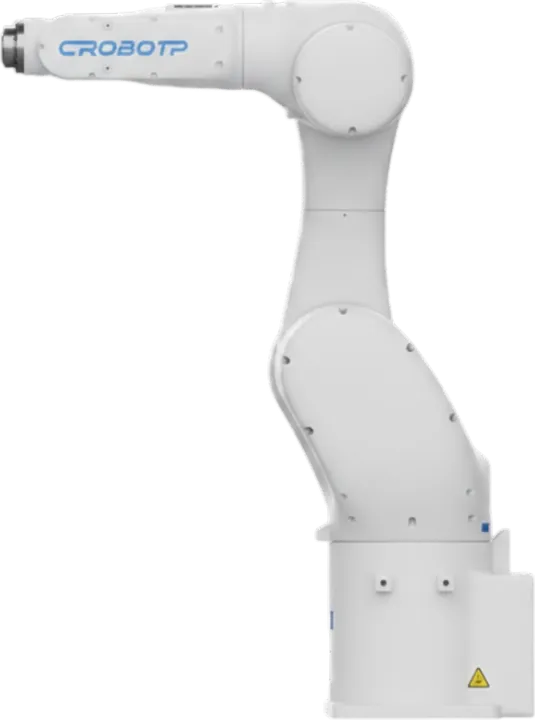
CROBOTP · โรบอทอุตสาหกรรม
CRP-RA09/12 Series
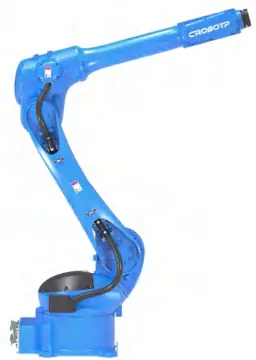
โรบอทอุตสาหกรรม CROBOTP CRP-RA09/12 Series รับน้ำหนัก 12 kg ระยะเอื้อม 1,222 mm ความแม่นยำซ้ำ ±0.03mm ใช้คู่กับตู้ควบคุม G11
รับน้ำหนัก12 kg
ระยะเอื้อม1,222 mm
ความแม่นยำซ้ำ±0.03 mm
จำนวนแกน6 แกน
น้ำหนักตัวเครื่อง94 kg
มาตรฐาน IPตัวแขน IP54, ข้อมือ IP67
สเปค CRP-RA09/12 Series
| รุ่น | CRP-RA09-12 | CRP-RA12-10 | CRP-RA09-12T3 | CRP-RA09-12T4 |
|---|---|---|---|---|
| รูปแบบแขน | – | แขนกลข้อต่อแนวตั้ง 6 แกน | แขนกลข้อต่อแนวตั้ง 6 แกน | แขนกลข้อต่อแนวตั้ง 6 แกน |
| จำนวนแกน | 6 แกน | 6 แกน | 4 แกน | 5 แกน |
| รับน้ำหนักสูงสุด | 12 kg | 10 kg | 12 kg | 12 kg |
| ระยะเอื้อมสูงสุด | 918 mm | 1,222 mm | 868 mm | 868 mm |
| ความแม่นยำซ้ำ | ±0.03 mm | ±0.03 mm | ±0.03 mm | ±0.03 mm |
| น้ำหนักตัวเครื่อง | 94 kg | 95 kg | 73 kg | 74 kg |
| การติดตั้ง | ตั้งพื้น / แขวนกลับหัว / ติดผนัง | ตั้งพื้น / แขวนกลับหัว / ติดผนัง | แขวนกลับหัว | แขวนกลับหัว |
| ระดับเสียง | <79.5 dB(A) | <79.5 dB(A) | <79.5 dB(A) | <79.5 dB(A) |
| พอร์ต I/O สำรอง | 19 pin | 19 pin | 19 pin | 19 pin |
| ท่อลมสำรอง | 2 × Ø6 mm | 2 × Ø6 mm | 2 × Ø6 mm | 2 × Ø6 mm |
| มาตรฐานกันฝุ่นกันน้ำ | ตัวแขน IP54, ข้อมือ IP67 | ตัวแขน IP54, ข้อมือ IP67 | ตัวแขน IP54, ข้อมือ IP67 | ตัวแขน IP54, ข้อมือ IP67 |
| อุณหภูมิใช้งาน | 0 ~ 45°C | 0 ~ 45°C | 0 ~ 45°C | 0 ~ 45°C |
| ความชื้น | 20–80% RH (ไม่มีหยดน้ำเกาะ) | 20–80% RH (ไม่มีหยดน้ำเกาะ) | 20–80% RH (ไม่มีหยดน้ำเกาะ) | 20–80% RH (ไม่มีหยดน้ำเกาะ) |
| แรงสั่นสะเทือน | ไม่เกิน 0.5G | ไม่เกิน 0.5G | ไม่เกิน 0.5G | ไม่เกิน 0.5G |
| งานที่เหมาะ | ขนย้ายชิ้นงาน, เชื่อมเลเซอร์, โหลด/อันโหลดชิ้นงาน | ขนย้ายชิ้นงาน, เชื่อมเลเซอร์, โหลด/อันโหลดชิ้นงาน | ขนถ่าย PCB | ขนถ่าย PCB |
| ตู้ควบคุม | G11 | G11 | G12 | G12 |
ที่มาของข้อมูล: CROBOTP Product Catalog (KUNG edition) (PDF หน้า 15). สเปคจากเอกสารผู้ผลิตฉบับล่าสุดที่ TWT ได้รับ ค่าอาจเปลี่ยนตามรุ่นปีผลิต โปรดยืนยันกับทีมขายก่อนสั่งซื้อ
ระยะหมุน ความเร็ว และแรงบิดแต่ละแกน
CRP-RA09-12
| แกน | ระยะหมุน | ความเร็วสูงสุด | แรงบิดที่รับได้ | ความเฉื่อยที่รับได้ |
|---|---|---|---|---|
| J1 | ±170°, ติดผนัง ±30° | 305°/s | – | – |
| J2 | -135° ~ 100° | 310°/s | – | – |
| J3 | -70° ~ 210° | 350°/s | – | – |
| J4 | ±190° | 470°/s | 25 N·m | 0.4 kg·m² |
| J5 | ±135° | 480°/s | 15 N·m | 0.22 kg·m² |
| J6 | ±360° | 720°/s | 12 N·m | 0.22 kg·m² |
CRP-RA12-10
| แกน | ระยะหมุน | ความเร็วสูงสุด | แรงบิดที่รับได้ | ความเฉื่อยที่รับได้ |
|---|---|---|---|---|
| J1 | ±170°, ติดผนัง ±30° | 305°/s | – | – |
| J2 | -135° ~ 100° | 310°/s | – | – |
| J3 | -70° ~ 210° | 350°/s | – | – |
| J4 | ±190° | 470°/s | 25 N·m | 0.4 kg·m² |
| J5 | ±135° | 480°/s | 15 N·m | 0.22 kg·m² |
| J6 | ±360° | 720°/s | 12 N·m | 0.22 kg·m² |
CRP-RA09-12T3
| แกน | ระยะหมุน | ความเร็วสูงสุด | แรงบิดที่รับได้ | ความเฉื่อยที่รับได้ |
|---|---|---|---|---|
| J1 | – | – | ||
| J2 | -135° ~ 100° | 310°/s | – | – |
| J3 | -70° ~ 210° | 350°/s | – | – |
| J4 | ||||
| J5 | ±135° | 480°/s | 15 N·m | 0.22 kg·m² |
| J6 |
CRP-RA09-12T4
| แกน | ระยะหมุน | ความเร็วสูงสุด | แรงบิดที่รับได้ | ความเฉื่อยที่รับได้ |
|---|---|---|---|---|
| J1 | – | – | ||
| J2 | -135° ~ 100° | 310°/s | – | – |
| J3 | -70° ~ 210° | 350°/s | – | – |
| J4 | ||||
| J5 | ±135° | 480°/s | 15 N·m | 0.22 kg·m² |
| J6 | ±360° | 720°/s | 12 N·m | 0.22 kg·m² |
ดาวน์โหลดเอกสาร
คำถามที่พบบ่อย
CRP-RA09/12 Series รับน้ำหนักได้เท่าไร
รับน้ำหนักสูงสุด 12 kg รวมหัวจับหรือเครื่องมือปลายแขน ระยะเอื้อมสูงสุด 1,222 mm
CRP-RA09/12 Series ใช้ตู้ควบคุมรุ่นไหน
ใช้คู่กับตู้ควบคุม G11 ดูรายละเอียดตู้ควบคุมได้ในหมวดตู้ควบคุมและเครื่องเชื่อม
CRP-RA09/12 Series กันฝุ่นกันน้ำระดับไหน
Body IP54, Wrist IP67
ขอราคา CRP-RA09/12 Series ได้อย่างไร
กรอกแบบฟอร์มขอใบเสนอราคาในหน้านี้ หรือแอด LINE @TWTROBOT ทีมขายจะส่งใบเสนอราคาให้
รุ่นใกล้เคียง
โรบอทอุตสาหกรรม →